鋼鉄の約6分の1という密度に加え、自己潤滑性と騒音低減の可能性を備えたPEEKは、特定のロボット関節用途において非常に魅力的な特性を兼ね備えています。しかし、下肢の主要な荷重支持関節は、必ずしもPEEKが最も性能を発揮できる場所ではありません。
PEEK(ポリエーテルエーテルケトン)は、半結晶性の高性能エンジニアリング熱可塑性プラスチックであり、特定のグレードやTDS(技術データシート)にもよりますが、約240~260°Cの長期使用温度を誇ります。炭素繊維で強化(CF-PEEK)すれば、優れた強度重量比も実現可能です。
高周波の往復運動、低振幅の交互荷重、長時間の静的荷重、低振動が求められるといったロボット関節の一般的な動作条件は、PEEKが持つ特性の組み合わせと非常に相性が良いものです。
では、PEEKはロボット関節の用途にどれほど適しているのでしょうか?その答えは、次の3つの重要な問いに集約されます。どこに適しているのか?限界はどこか?そして技術はどこまで進歩したのか?
荷重スペクトルと動作条件、最終的にロボット関節の材料選定は、単なる密度ではなく、これらに基づいて行われるべきです。
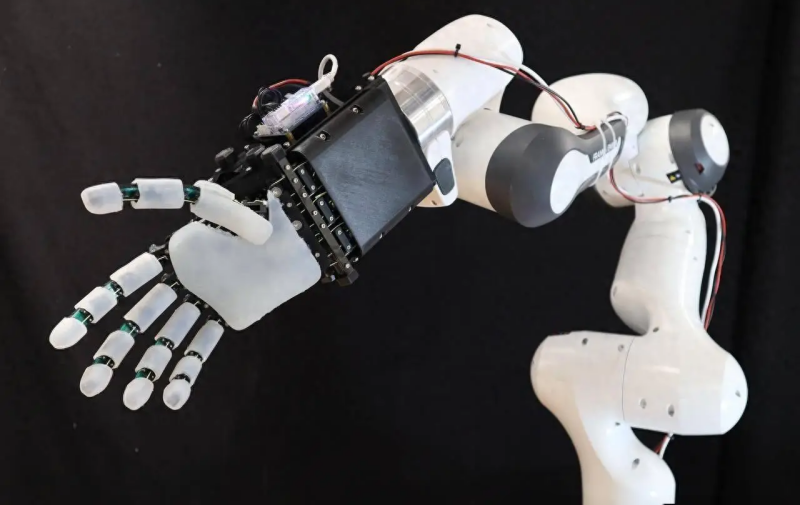
未充填のPEEKの密度は約1.30–1.32 g/cm³で、鋼鉄(7.85 g/cm³)の約6分の1、アルミニウム合金(2.70 g/cm³)の約半分です。
炭素繊維強化PEEK(CF-PEEK)の密度は、炭素繊維の含有量にもよりますが、通常約1.44–1.55 g/cm³であり、従来の金属よりも大幅に軽量です。
ロボット関節用途に使用されるCF-PEEK部品は、公開されているメーカーデータに基づくと、アルミニウム合金ソリューションと比較して約40–62%の軽量化を実現できます。
この効果は、ロボットアームの先端部に向かうほど重要になります。回転慣性は質量と回転軸からの距離の2乗に比例するため、手首や器用なハンドの重量を減らすことは、ロボット全体のダイナミクスに大きな影響を与えます。
PEEKの乾燥摩擦係数は、相手材や動作条件にもよりますが、通常約0.2–0.4です。PTFEやグラファイトなどの添加剤を加えることで、摩擦係数を約0.1–0.2まで低減でき、特定のグレードや試験条件によっては、摩耗率を1~2桁低減できる可能性があります。
これらの特性は、特に次のような環境で非常に価値があります。医療、半導体、および家庭用サービスロボット、これらは清浄度やメンテナンスの要件が厳格になる可能性がある分野です。
しかし、PEEKにも限界があります。その最大PV値は一般的に金属摺動ペアよりも低いため、極めて高い接触応力にさらされる領域では、依然として適切な構造設計と荷重管理が必要です。
PEEKは金属よりも粘弾性減衰が高いため、ギアの噛み合い時に発生する衝撃エネルギーの一部を吸収し、振動や騒音を低減できます。
公開されている研究や実験データによると、PEEKギアペアは、同等の仕様の鋼鉄製ギアと比較して、騒音を約5–15 dB低減できることが示されています。実際の性能は、ギアの形状、モジュール、荷重、および動作条件によって異なります。
これは、特に人間とロボットの協働アプリケーションにおいて重要であり、ロボットが人の近くで動作するため、騒音や振動がより目立つ可能性があります。
1つの限界を明確に認識する必要があります。それは、未充填のPEEKは中程度の耐クリープ性しか持たないということであり、静的荷重に長時間さらされると寸法変形が生じる可能性があります。
炭素繊維強化を行うことで、クリープを大幅に低減し、寸法安定性を向上させることができます。これが、長期的な寸法安定性が不可欠な荷重のかかる伝動部品において、CF強化PEEKが一般的に好まれる主な理由です。
適切な材料グレードと構造設計を用いることで、部品は長時間の負荷や繰り返しの起動・停止条件下でも安定した性能を維持でき、ギアボックスのバックラッシュを必要な組み立て公差内に保ち、耐用年数にわたる位置決めドリフトを最小限に抑えることができます。
PEEKは安定した誘電特性を持ち、非磁性であり、電磁場を遮蔽しません。これらの特性により、ロボット関節内のエンコーダー、6軸力/トルクセンサー、その他の繊細な電子部品の周囲にある絶縁ベースや構造部品に適しています。
医療グレードのPEEKも生体適合性認証を取得しており、高温蒸気滅菌を繰り返しても耐えられるため、特定の手術ロボット部品や小型ロボット関節に適しています。
CF-PEEKの層間強度は繊維の配向に影響され、そのノッチなし衝撃強度は合金鋼よりも低くなる可能性があります。高トルクおよび高衝撃荷重下では、典型的な破壊モードとして歯元破断や層間剥離が含まれる場合があります。
未充填PEEKの熱伝導率は約0.25 W/(m·K)であり、アルミニウム合金の約600分の1です。炭素繊維強化によって熱伝導率を向上させることはできますが、その増加は限定的で、通常は繊維の含有量や配向に応じて1–5 W/(m·K)程度にとどまります。
そのため、モーターやギアボックスで発生した熱をポリマー構造部品から放散させることは困難です。密閉された関節ハウジング内では、熱の蓄積が材料や周囲の部品の劣化を加速させる可能性があります。
高負荷で連続的な動作を行う場合は、効果的な熱管理経路が不可欠であり、金属フレーム、熱伝導パッド、または強制冷却を組み込むことが考えられます。
高性能な改質PEEK樹脂は、汎用エンジニアリングプラスチックよりも大幅に高価であり、炭素繊維強化グレードはさらにコストがかかります。精密歯車や薄肉部品は射出成形の加工条件範囲が比較的狭く、より高度な金型技術が求められます。
現段階では、小ロットのロボット関節モジュールの全体的なコストは、同等の金属製ソリューションよりも高くなる可能性があります。
生産量が増加すれば、コストは低下し続ける可能性があります。しかし、これは現在の事実というよりも、将来を見据えた傾向として捉えるべきです。
未充填のPEEKの線膨張係数(CLTE)は約47–60 × 10−6/Kであり、アルミニウムの約2倍、鋼鉄の約5倍です。炭素繊維強化によって熱膨張を低減できますが、その値は依然として金属より高い場合があります。
温度変化が激しい環境では、材料の膨張や収縮に伴い、歯車のバックラッシュやベアリングの予圧が変化する可能性があります。そのため、精密伝達システムには、クリアランスの割り当てや異種材料の慎重な組み合わせを含む、適切な構造的補償が必要です。
PEEKの機会は、必ずしも金属を全面的に置き換えることではなく、軽量化、低騒音動作、メンテナンスフリー性能において金属が限界に直面する用途に対応することにあります。
動作範囲内であれば、PEEKは非常に適した材料の選択肢となり得ます。その範囲を超えると、負荷のかかる用途には依然として金属が確立されたソリューションとなります。
人型ロボットの手首関節、前腕部、器用なハンドの伝達部品、エンドエフェクター、協働ロボットの末端軸関節、および医療用・クリーンルーム用・サービスロボット向けの軽量関節。
高負荷の主要関節では、金属製の耐荷重フレームとPEEK製の歯車、ブッシング、ダンピング部品を組み合わせることで、機械的強度と軽量化のバランスをとることができます。
高負荷産業用ロボットの主要関節、頻繁に大きな衝撃荷重を受ける機器、および高トルク下で動作する下肢ロボットの主要な耐荷重関節。
CF-PEEK製のハウジング、フレクスプライン関連部品、リテーナー、補助ギアリングは、40%以上の軽量化を実現し、振動や騒音の低減にも寄与します。
一部の中国メーカーは、PEEK含有率の高い軽量ロボット関節モジュールを導入しており、約62%の軽量化を達成し、ロボットへの搭載試験に進んでいます。
改質PEEK製の歯車とブッシングは、軽量性、低摩擦、寸法安定性が重要となる一部の小型精密ロボットシステム向けに量産が開始されています。
PEEKは以下に使用されています。軽量ハウジング、エンドストップブラケット、絶縁ブッシング、センサー絶縁ベース、および器用なロボット指のための構造部品.
非磁性特性と繰り返しの滅菌耐性が重要となるマイクロジョイントおよびコンポーネント。
低発塵性と無潤滑動作が求められる半導体およびバイオ医薬品用途。
耐食性および過酷な環境条件が求められる用途。
材料配合は、炭素繊維、グラフェン、および潤滑フィラーを組み合わせた多成分系へと進化しており、耐衝撃性、耐疲労性、熱伝導性のより優れたバランスを実現しています。
金属インサート、PEEK伝動部品、および専用の熱管理経路を組み合わせたハイブリッドアーキテクチャが、軽量ロボット関節と高負荷ロボット関節の両方にとって実用的なアプローチとして台頭しています。
次のような製造技術:射出成形と連続繊維3Dプリントの統合は、加工および組み立てコストを削減しながら歩留まりを向上させることが期待されています。
を対象とした試験規格疲労性能、熱サイクル、および摩耗に関するPEEKベースのロボット関節部品の試験規格が徐々に整備されています。信頼性が高く標準化された試験方法は、大規模生産のための重要な前提条件となります。
主要な荷重支持関節については、主要な荷重支持構造には金属を使用し、伝達部品、ブッシング、および減衰要素にはPEEKを組み込むという実用的なアプローチが推奨されます。
以下のような用途では、PEEKへの完全な置き換えは一般的に推奨されません:高トルク、高衝撃荷重、または継続的な高負荷動作。
そのような部品に直接使用した場合、これらの制限が最終的に歯面の摩耗やバックラッシのドリフトとして現れ、長期間の動作において位置決めや精度の問題を引き起こす可能性があります。
ロボット関節の用途には、単に高性能ポリマーを選ぶ以上のことが求められます。材料選定においては、実際の負荷スペクトル、摩擦・摩耗、動作温度、寸法安定性、熱管理、および加工方法を考慮する必要があります。
LFT-Gは、PEEKおよび炭素繊維強化PEEKコンパウンドを、要求の厳しいエンジニアリング用途向けに提供しています。コンポーネント、動作条件、性能要件についてお知らせいただければ、当社の技術チームが適切な材料ソリューションの評価をサポートいたします。
技術チームに相談するフォローする :


-- 最新のトピックで最新情報を入手する
 Eメール
 日本語
 English
 français
 Deutsch
 русский
 italiano
 español
 português
 العربية
 한국의
 中文